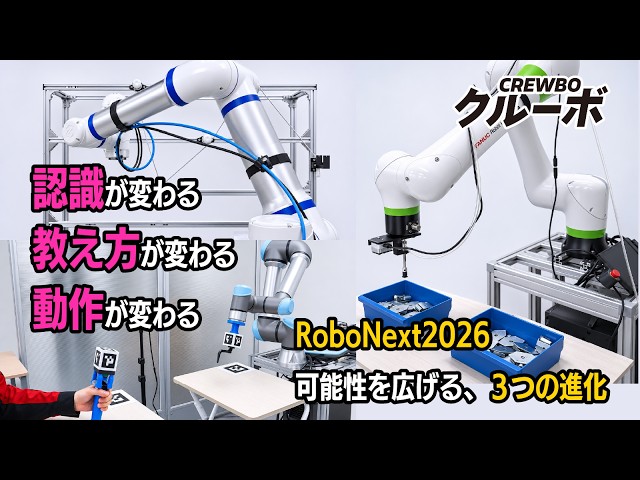


クルーボで、ロボットアームをフィジカルAI化!チトセロボティクス、「RoboNext2026」に出展 プレスリリース
株式会社チトセロボティクス(本社:東京都文京区、代表取締役:西田亮介)は、2026年12月2日(水)から4日(金)までインテックス大阪で開催されるロボット専門展「RoboNext2026」に出展いたします。
今回の展示では、ロボットシステム統合制御ソフトウェア「クルーボ」を活用し、FANUC、ユニバーサルロボット、エリートロボットの3メーカのロボットアームによる実機デモを実施します。
当社が開発する「クルーボ」は、ロボットシステムの構築を支援する統合制御ソフトウェアです。高精度かつキャリブレーション負荷の無いリアルタイムビジュアルフィードバック制御に加え、多様なメーカのロボットやセンサとの接続性、AI技術との連携の容易さを特長としています。
実機デモでは、AIによる画像認識、複雑な作業に対応する動作制御、人の動きを活用した教示方法など、異なるロボットや作業にも対応するクルーボの柔軟性をご紹介します。
また、展示会最終日の12月4日(金)には、当社代表取締役による出展者セミナーと、当社副社長が登壇するシンポジウムが開催されます。
■ 既存のロボットアームを高度化する「レトロフィット・フィジカルAI」
近年、AIが現実世界を認識し、判断して行動する「フィジカルAI」への期待が高まっています。
一方、産業用ロボットの現場では、AIによる認識結果を実際の動作につなげるためのシステム構築や、複雑なティーチング、環境変化への対応などが課題となっています。
チトセロボティクスは、既存の産業用・協働型ロボットにAIや高度な制御技術を組み合わせる「レトロフィット(後付け)フィジカルAI」に取り組んでいます。
その中核となる「クルーボ」は次の3つの特長を備えています。
1. キャリブレーション不要の高精度制御
カメラとロボット間の高精度なキャリブレーションを必要とせず、設置位置のずれや環境変化にも柔軟に対応します。
2. 0.02mmの超高精度制御
独自のリアルタイムビジュアルフィードバック制御により、ロボット手先の制御精度0.02mmを実現した実績があり、微細な位置合わせが求められる精密作業にも対応します。
3. 多様なロボット・センサ・AIとの連携
国内外の主要な産業用・協働型ロボットに対応し、カメラや各種センサ、AI技術を柔軟に組み合わせたロボットシステムを構築できます。
これらの技術を既存のロボットアームに組み合わせることで、設備を活かしながら認識能力や動作の柔軟性を高め、フィジカルAIの社会実装に向けたロボットシステムの高度化を支援します。
■ 展示内容:3メーカのロボットによる実機デモ
今回のRoboNext2026では、クルーボが支える「認識」「教示」「動作」の3つの進化を、実機によるデモンストレーションでご紹介します。
1. FANUC|ばら積みピッキング
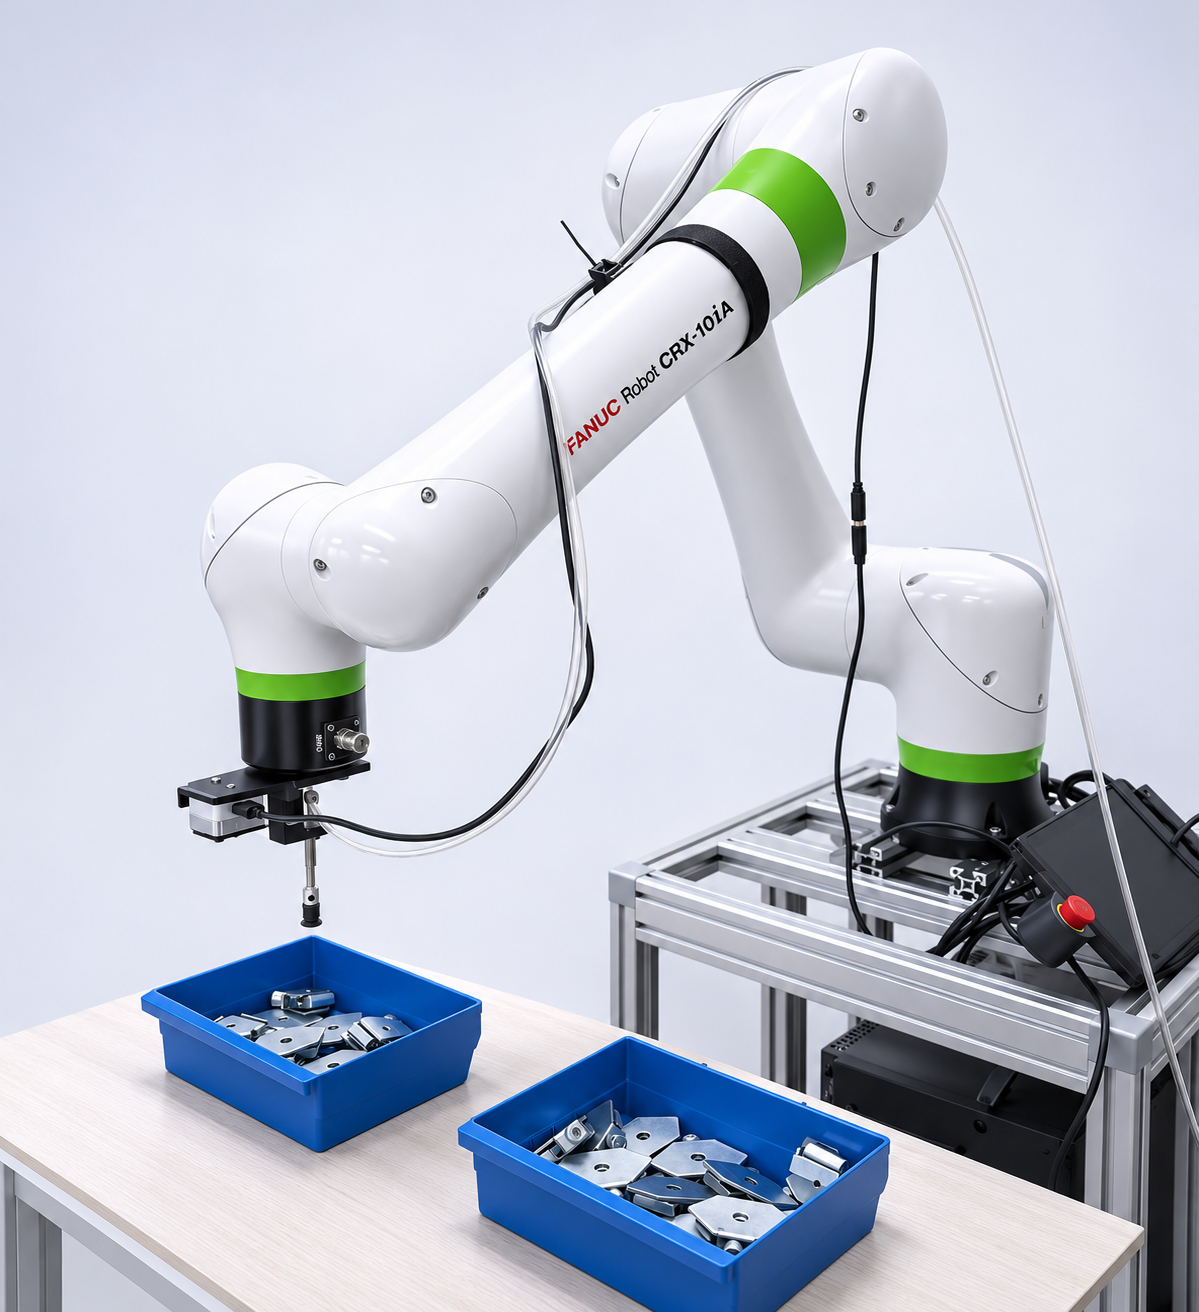
認識が変わる。反射する金属部品も、2DカメラとAIで認識してピッキング。
ロボット手先に取り付けた安価なUSBカメラを使用し、ばら積みされた金属部品を認識してピッキングするシステムです。
3D点群データの事前登録やワークごとの学習データを必要とせず、画像から抽出した輪郭情報をもとに、吸着に適した位置や角度を判断します。
▶︎クルーボを介して画像認識の結果をロボット制御と連携することで、AIによる認識技術を産業用ロボットの実作業に活用できます。AI技術を産業用ロボットに組み込み、多様な自動化システムを構築できるクルーボの柔軟性をご紹介します。
2. ユニバーサルロボット|モーションキャプチャ教示
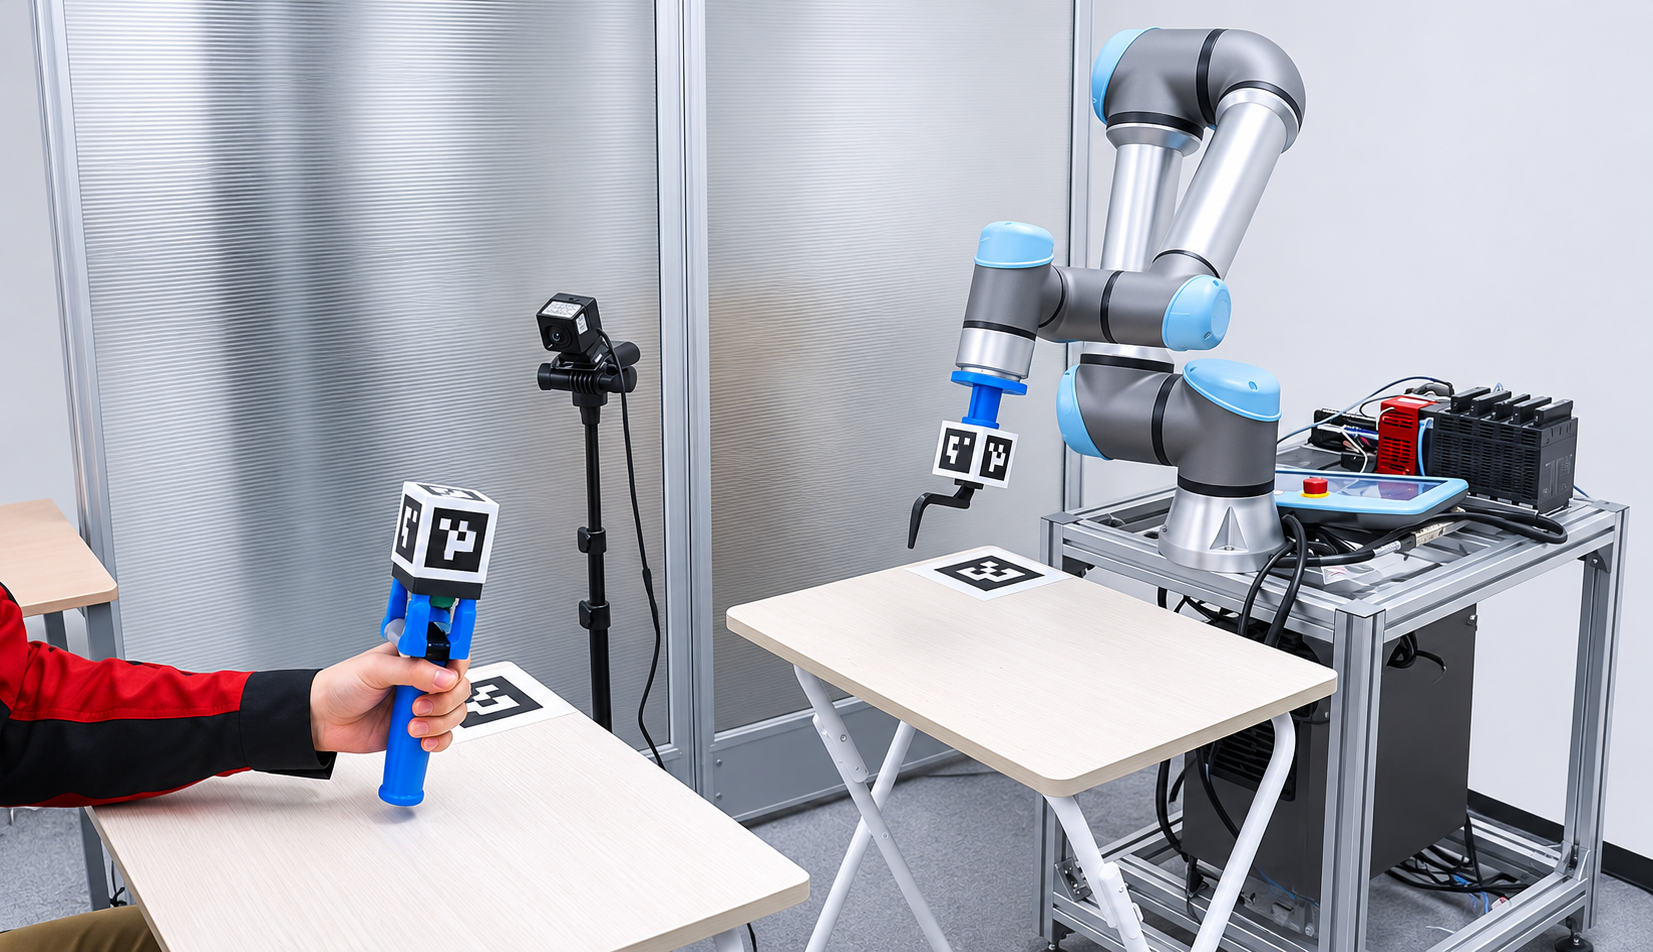
教え方が変わる。人の動きをロボットに教え、動作を繰り返し再現。
人が操作デバイスを動かすことでロボットを直感的に操作し、その動作軌跡や速度を記録・再生するシステムを実演します。
一度動作を教示すれば、ロボットがその軌道を繰り返し再現できます。
▶︎クルーボを活用した柔軟な操作・教示システムにより、専門的なロボットプログラミングの負担を軽減し、直感的な操作と動作の記録・再生を実現。大まかな動作を教示した後、精密な位置合わせが必要な工程では独自のビジュアルフィードバック制御に切り替えることも可能です。教示の簡便さと高精度なロボット制御を両立します。
3. エリートロボット|ワイヤハーネス配索
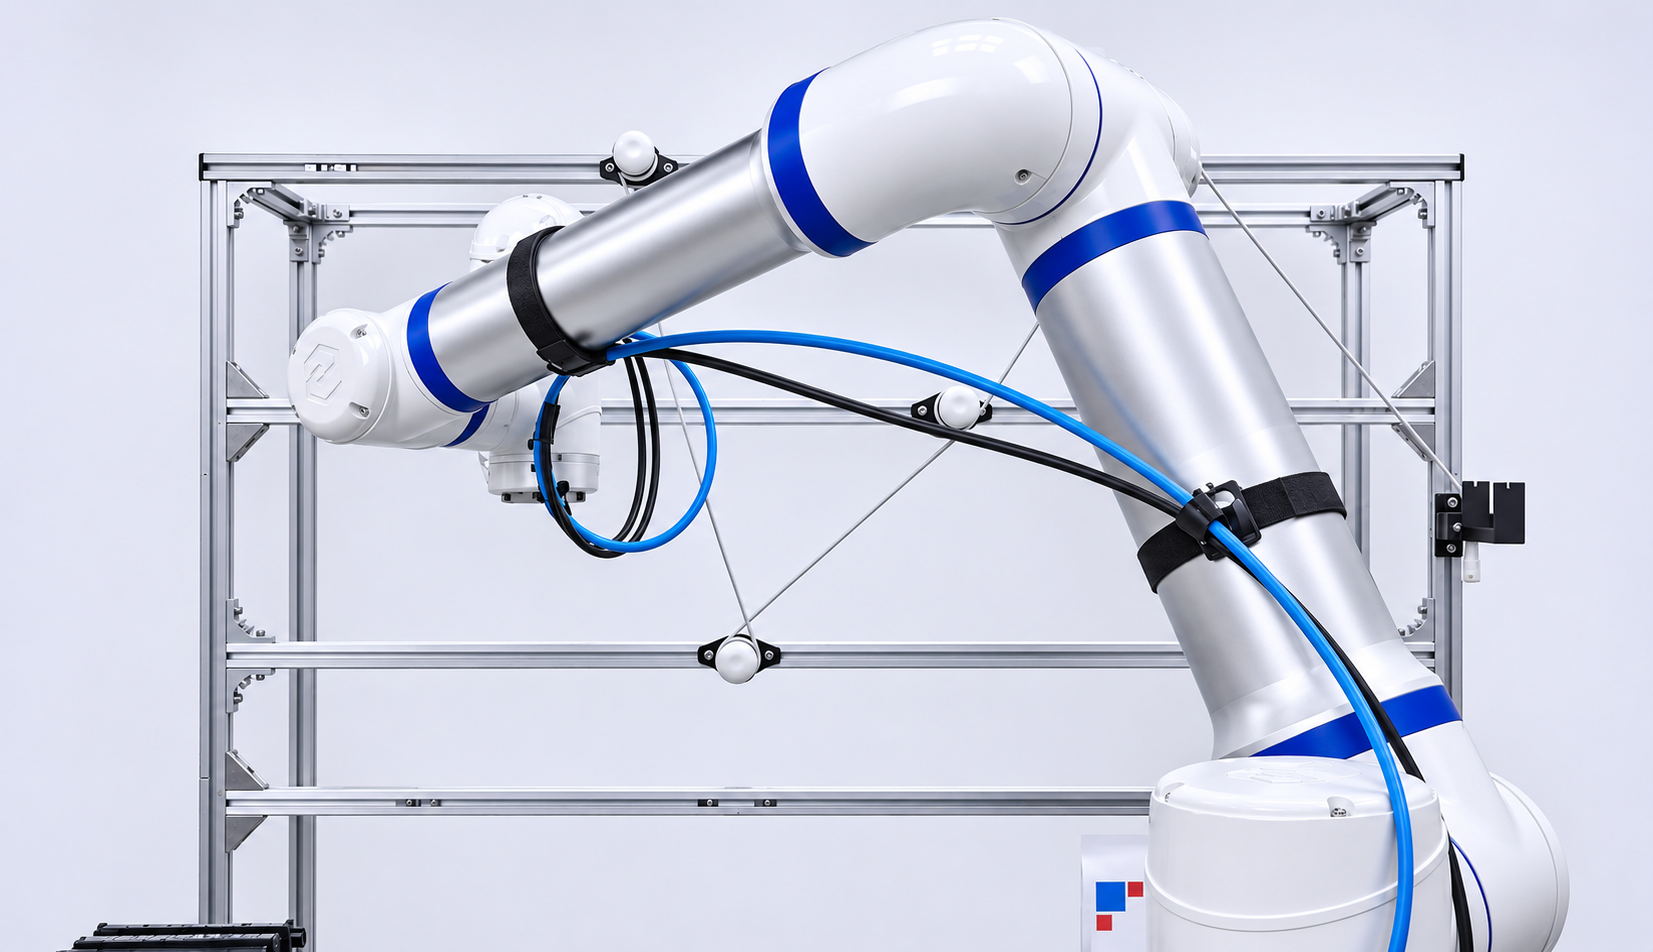
動作が変わる。複雑なケーブル配索を、少ない教示点で滑らかに。
柔軟なケーブルを複数のピンに沿って巻き付ける、ワイヤハーネス配索作業を実演します。
ケーブルを摩擦で保持するハンド機構と、少数の教示点から滑らかな動作軌道を生成する技術を組み合わせ、ケーブルの緩みを抑えながら複雑な配索作業を行います。
▶︎クルーボの滑らかな軌道生成技術により、少数の教示点から複雑な配索動作を実現。従来は多くの教示点や調整を必要としていた作業の自動化を支援します。
■ 12月4日(金)には2つのセミナーに登壇
展示会最終日の12月4日(金)には、チトセロボティクスの代表取締役・西田亮介による出展者セミナーと、副社長・川村貞夫が登壇するシンポジウムが開催されます。
※両セミナーは一部時間帯が重なります。ご関心に合わせて、ぜひご参加ください。
① 「5本指じゃないと、フィジカルAIじゃないですか? –AI活用ロボットアームによる労働力不足問題の解決-」
|
日時 |
2026年12月4日(金)14:30~15:10 |
|
会場 |
セミナー会場B(6号館B) |
|
セミナー番号 |
B-17 |
|
講演者 |
チトセロボティクス代表取締役社長 西田亮介 |
|
詳細・聴講申込 |
フィジカルAIの実現に必要なのは、人間のような5本指のロボットハンドやヒューマノイドだけなのでしょうか。
本セミナーでは、産業用・協働型ロボットアームへのAI活用に着目し、労働力不足の解決に向けた技術開発の取り組みと社会実装への展望をお伝えします。
さらに、クルーボと生成AIを組み合わせ、専門エンジニアを介さずにロボットシステムを構築できる新製品群「クルーボAIユニット(仮称)」を、今回初めてご紹介します。ぜひご注目ください!
② 「社会実装のためのロボティクス未解決問題と解決策を語ろう~フィジカルAIとの関係を考える~」
|
日時 |
2026年12月4日(金)13:30~15:30 |
|
会場 |
メインステージ(5号館) |
|
セミナー番号 |
M-07 |
|
講演者 |
チトセロボティクス副社長 川村貞夫 |
|
詳細・聴講申込 |
ロボット技術の社会実装を進めるうえで、現在どのような技術的課題が残されているのか。また、フィジカルAIはその解決にどのように貢献できるのか。
研究者・産業界の関係者が集い、ロボット技術の未解決問題とその解決策について議論します。
川村貞夫は、イントロダクション「ロボティクスの解くべき問題整理」を担当します。
■ 出展概要
展示会名 :RoboNext2026
会期 :2026年12月2日(水)~4日(金)
開催時間 :10:00~17:00(最終日は16:00まで)
会場 :インテックス大阪
出展場所 :6号館B・小間番号 B-45
入場料 :1,000円(事前登録者・招待状持参者・学生無料。大学生以上は登録必須)
公式サイト:https://robonext.nikkan.co.jp/
■ ロボット統合制御ソフトウェア「クルーボ」について
「クルーボ」は、株式会社チトセロボティクスが開発・販売する、産業用・協働型ロボット向けの統合制御ソフトウェアです。
独自のリアルタイムビジュアルフィードバック制御技術により、煩雑なキャリブレーション作業を行うことなく、高精度なロボット制御を実現します。
国内外の主要なロボットメーカに対応し、画像認識、動作制御、周辺機器との連携を通じて、製造現場における多様な自動化課題の解決を支援します。
製品紹介:https://chitose-robotics.com/product
■チトセロボティクス会社概要
YouTubeチャンネルでロボット動画を多数公開中!
最新の技術を使ったロボットやロボットハンドをぜひご覧ください。
株式会社チトセロボティクスは、ロボット技術の社会実装と普及を通じて、
より多くの現場や業種でロボットを活用できる未来を目指しています。
ロボットがより身近になり、人の働き方を支え、新たな価値を創出する社会の実現に向けて、
私たちはこれからも技術と現場をつなぐ存在として挑戦を続けてまいります。
本社 :〒113-0033 東京都文京区本郷1-5-7-2階
代表取締役:西田亮介
電話番号 :TEL 03-5615-8271/FAX 03-5615-8272
事業内容 :ロボット制御ソフトウェア「クルーボ」の開発・販売
ロボットシステムの研究・開発・販売
URL :https://chitose-robotics.com/
配信元:
PR TIMES
企業プレスリリース詳細へ »
 記事をブックマークする
記事をブックマーク済み
0